自動運転レベル4を実現するシステムに必要な技術
自動運転システム主体で無人で自動走行する自動運転レベル4。それを実現するシステムは、大きく「ADK(Autonomous Driving Kit)」「ADK開発ツールチェーン・データ・設備」「ADシャシ(Autonomous Driving Chassis)」「遠隔監視システム」の4つの要素で構成されます。
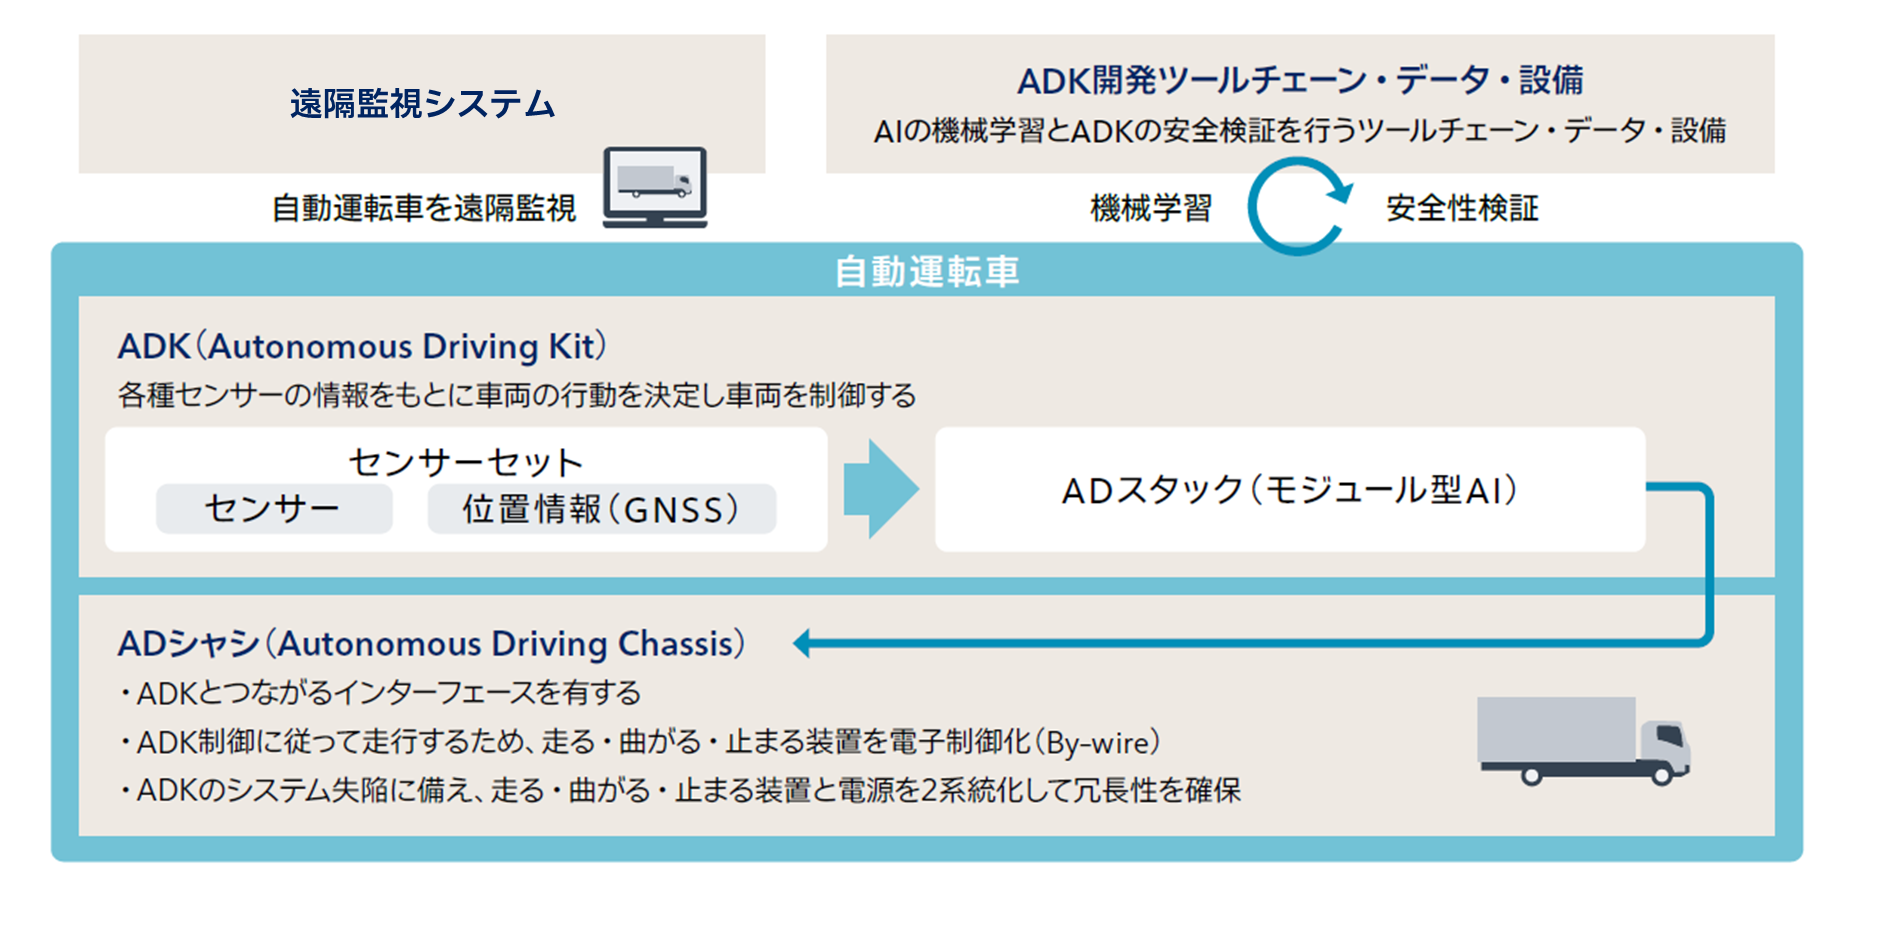
ADKは、自動運転における「頭脳」にあたる部分で、各種センサーの情報をもとに車両の行動を決定し、車両を制御します。カメラ、レーダー、LiDARなどの各種センサーやGNSS(全球測位衛星システム)で構成するセンサーセットから周囲の状況や位置情報を取得。これを元に、ADスタック(自動運転の中核となるソフトウェア構成)が「認知・予測・計画・制御」の一連の処理を担います。
ADKから出された指示を実際の車両の動きにつなげるのが、ADシャシ(Autonomous Driving Chassis)です。ADKと車両をつなぐインターフェースを備え、ADKの指示に従って「走る・曲がる・止まる」といった車両操作を電子制御(By-wire)しています。また、システムの失陥に備え、操舵や制動に関わる装置と電源を二重化(冗長化)することで、安全性を高めます。
AIの機械学習を行うとともに、ADKの安全性を検証するためのシミュレーション環境やデータ、設備を活用し、学習と安全性検証を繰り返しながらシステムを開発していきます。
自動運転車を遠隔監視するシステムは、運行状況やシステム状態を遠隔で監視し、異常や事故等が発生した際には、特定自動運行主任者へ通知します。
自動運転ソフトウェア構成(ADスタック)
自動運転を実現するためのADスタックには、認知・予測・計画・制御といった機能をどのように組み合わせるかによって、大きく3つのアーキテクチャがあります。
ルールベース型は、認識をAIで行い、その後の予測・計画・制御をルールによって処理する方式です。各機能の役割や判断過程が明確なため、解釈可能性が高く、安全性を説明・検証しやすいことが特徴です。一方、走行環境や条件が増えるほど必要なルールが膨大になり、拡張に伴う開発負荷が大きくなるという問題があります。
モジュール型AIは、認識、予測・計画、制御などのモジュール構造を維持しながら、それぞれにAIを活用する方式です。ルールベース型が持つ解釈可能性や安全性の検証しやすさをある程度維持しつつ、AIによって複雑な状況への対応力を高められるため、安全性と拡張性のバランスを取りやすいことが特徴です。一方、End-to-End(E2E)型と比べるとAIモジュール間のインターフェースの整合や、モジュールごとの開発・調整が必要になります。
E2E(End-to-End)型は、センサーからの入力から車両の操作出力までを統合したAIによって処理する方式です。複雑な運転行動をデータから直接学習でき、拡張性が高く、データ学習により継続的に能力を高められるメリットがあります。一方、AIが判断した結果に対する解釈可能性は低く、自動運転システムが責任を負うレベル4以上で実用化する場合、結果に対する説明が不足する可能性があります。